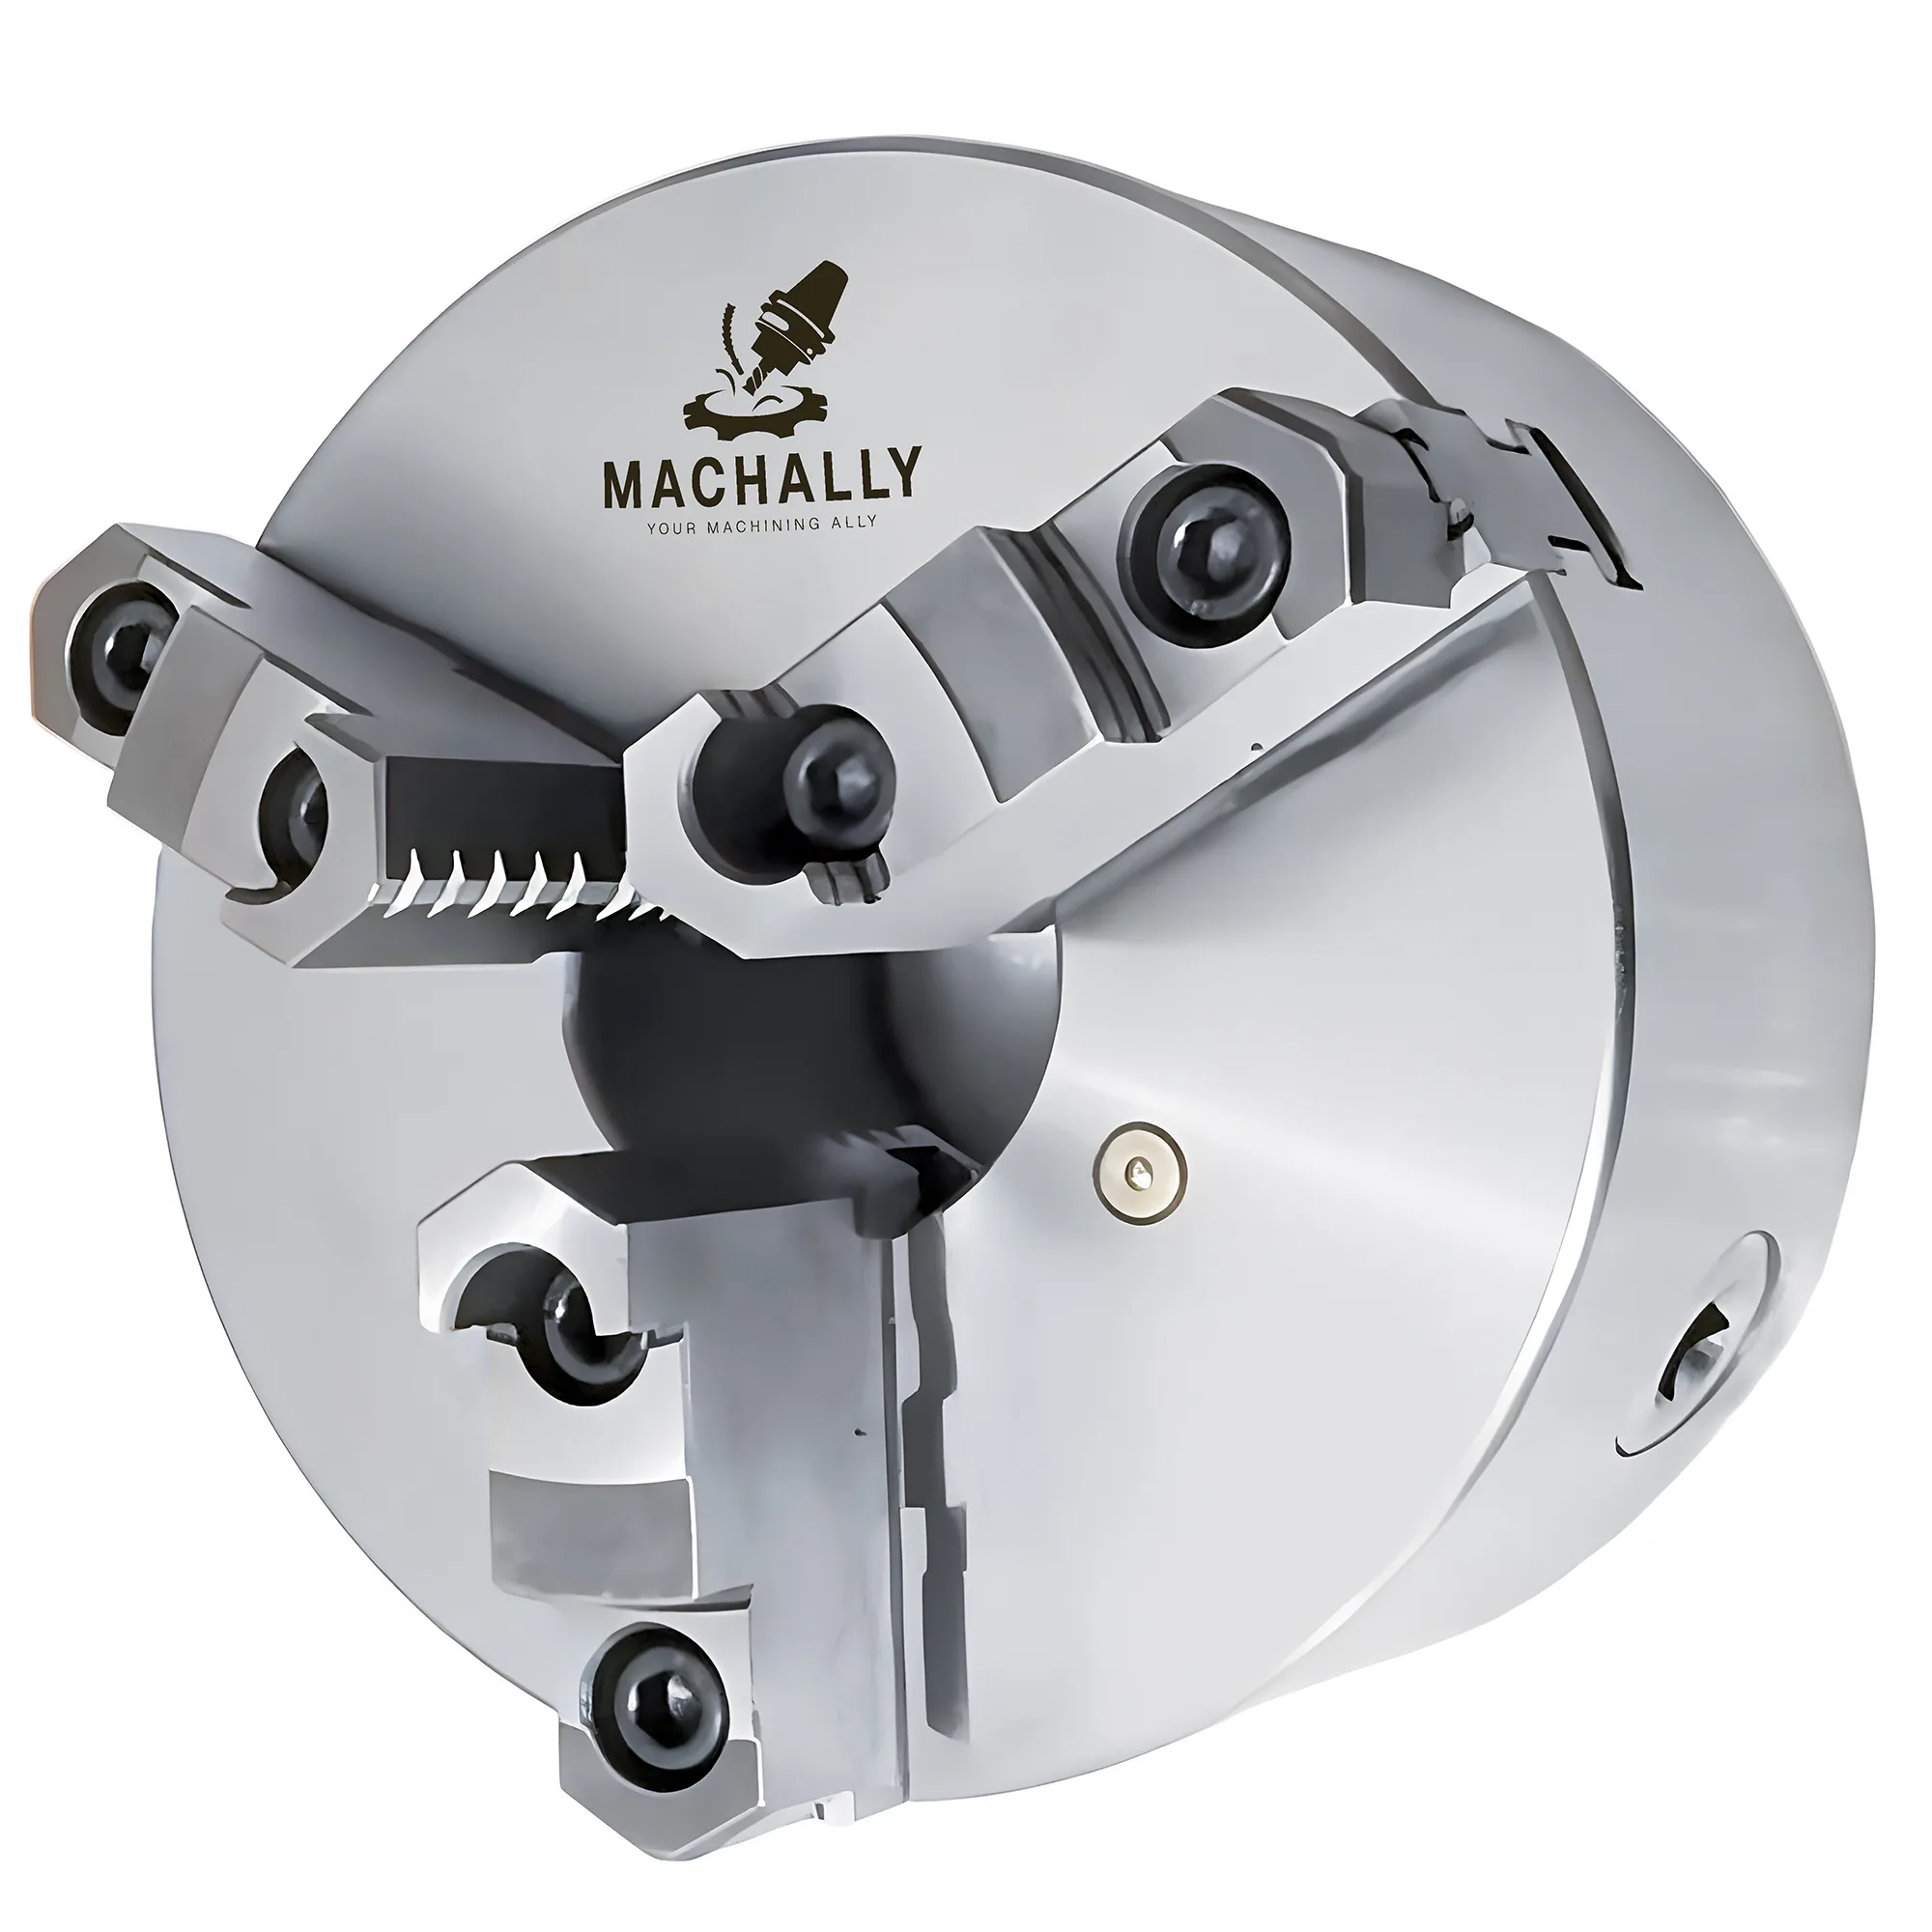
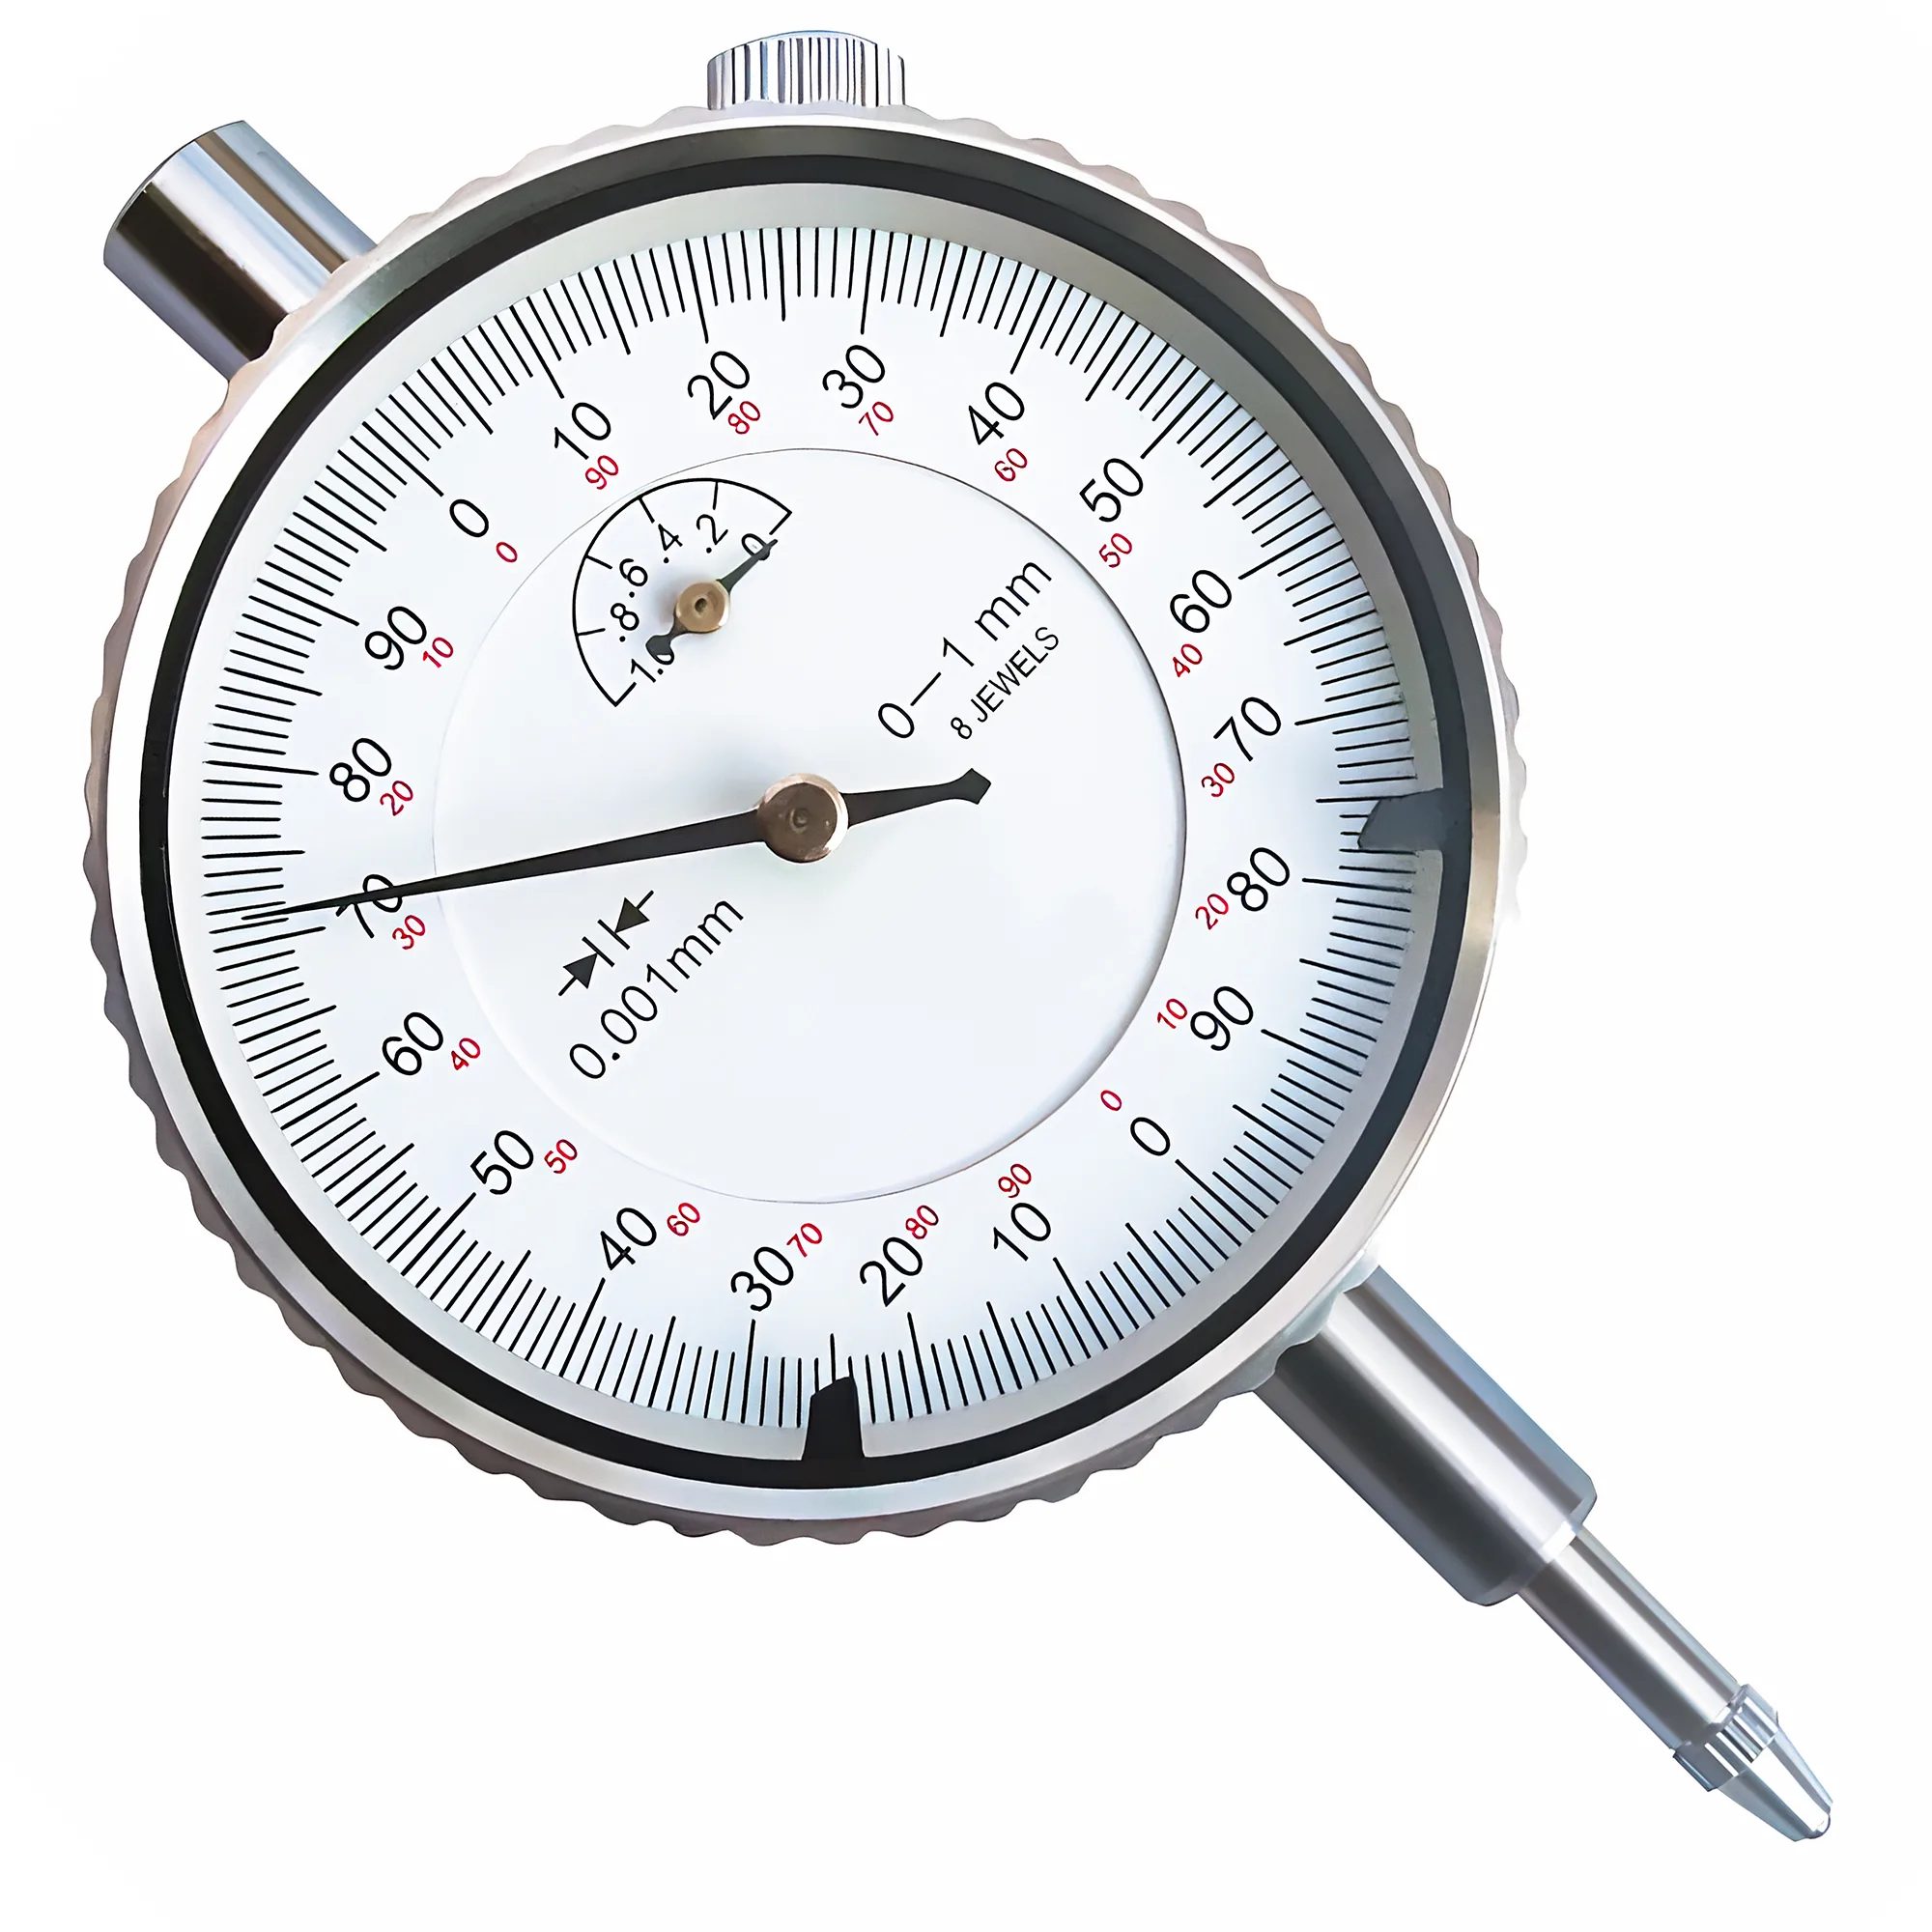
三爪または四爪チャック上で現物加工した生爪は、不規則ワークまたは前加工済みワークを ≤0.02 mm TIR の再現性で保持できる — ただしボアが正しい把持荷重で加工され、位置決めステップまたはラジアスが部品形状と 0.05 mm 以内で合致していることが条件となる。大半の旋削業務では AISI 1018 軟鋼(HRC 15–20、加工容易、再ボーリング容易)を、繊細な表面への軽仕上げ削りでは 6061-T6 アルミニウムを、典型的な現場条件下で爪が週1セット以上摩耗する量産では AISI 4140 予硬化材(HRC 28–32)を選定する。
生爪クイックリファレンス
| 課題・目標 | 主アクション | 期待効果 |
|---|---|---|
| 段取り間でワークがシフト | 部品径オフセット +0.0–0.05 mm で爪ボアを加工し、位置決めステップを追加 | 典型的条件下で再装着 TIR 再現性 ≤0.02 mm |
| 爪が 1 週間未満で摩耗 | 1018 鋼から 4140 予硬化材(HRC 28–32)へ切替 | 連続量産で爪寿命 3–5× 延長 |
| 把持後に軟質アルミ部品に痕跡 | 鋼から 6061-T6 アルミニウム生爪へ切替 | 150 mm 爪上で約 5 kN までの把持力で打痕を排除 |
| ボア径を過度に締めて加工しワークが入らない | 犠牲リングまたはスクラップ材を最終把持トルクで使用し正しい荷重で再加工 | 典型的に 0.03–0.10 mm のボアテーパーを追加するスプリングバック歪みを排除 |
| 不規則鋳物または鍛造品が切削下でドリフト | 部品 OD に合致するラジアスポケット + 軸方向ストッパ用ステップショルダを追加 | 軸方向ドリフトを排除;生爪を生産チャック上で現物加工した場合の典型位置再現性 ±0.05 mm |
| 量産で素早い爪交換が必要 | 同径でセカンドセットを事前ボーリング;チャック本体レジスタを爪再着座に使用 | レジスタ着座式爪システムで交換時間 3 min 未満 |
最小4行。期待効果は境界条件を付して定量化されている。
不規則ワークに対して生爪が硬爪を上回る理由
生爪は不規則・前加工済み・繊細なワークに対して優先されるワーク保持方式である — 部品が爪に合わせるのではなく、位置決め面を部品形状に合わせるためである。
三爪チャック上の標準的な硬爪は、3本の接線接触線で把持する。丸棒材ではこれは許容範囲である — 誤差は爪振れに限定され、生産チャックで通常 0.05–0.15 mm TIR(ISO 3442 公差クラス 3 準拠)である。粗 OD の鋳物、前加工済みボア、または成形面では、3本の接線接触点が予測不能なたわみ力を生み、部品を軸方向および径方向にシフトさせる。
現物加工された生爪は接触線の問題を排除する。部品径に合わせてボーリングされると、接触面積は3本の線接触から、爪面の典型的に 15–25° にわたる3本の円弧接触へ拡大し、把持力をはるかに大きな面積に分散する。100 mm 径上で 20° にわたる生爪円弧接触は、各爪あたり約 17 mm² の接触面積に力を分散する — 同径上の線接触の約 8–12× の接触面積である。
K11 三爪スクロールチャックでは、スクロール機構が爪を同時に芯出しするため、3爪を1パスでボーリングすれば3つのボア円弧すべてが主軸軸線と同心となる。K12 四爪スクロールチャックでも同原理が適用される:把持荷重下で4爪を同時にボーリングすることで、位置決め幾何が個々の爪移動経路ではなく主軸中心線に整列する。三爪と四爪チャックの使い分けについては、3爪 vs 4爪 旋盤チャック選定ガイドを参照されたい。
ISO 3442 はチャック本体レジスタ(爪セットを位置決めするラベット)を規定する — これは段取り間で爪が交換されたときに生爪システムが再現性を維持するために依拠する幾何基準である。
材質選定:1018、6061、4140 のいずれか?
最も一般的な3種の生爪材は、被削性、寿命、表面保護で異なる。
AISI 1018 鋼は汎用旋削の既定選択である — 被削性、再ボーリング性、大半の業務向けの十分な寿命のバランスが取れているためである。 1018 生爪のセットは、爪深さ、把持荷重、ワーク材により、爪本体が再使用には薄くなりすぎる前に通常 50–200 回の再ボーリングに耐える。
6061-T6 アルミニウムは、150 mm チャック爪上で約 5 kN 未満の把持力で表面打痕を防ぐ低硬度のため、薄肉および前仕上げワークに優先される。トレードオフは加速された摩耗である:鋼部品の量産でのアルミ爪は、典型的な荒削り荷重下で 20–50 サイクルで変形する。6061-T6 アルミニウム生爪は、ボーリング径の ±0.02 mm に依然として倣いつつ打痕を防ぐため、繊細表面の仕上げ旋削に使用される。
AISI 4140 予硬化材(HRC 28–32)は、1018 爪が連続使用 5 日未満で摩耗する量産で使用される。より硬いマトリックスは 8 kN を超える把持力下での変形に抵抗し、ボア幾何をより長く維持する。HRC 30 の 4140 を加工するには、急速な工具摩耗を防ぐためフラッドクーラントと、低速(典型的に 80–120 m/min)で TiAlN コーティング超硬を要する。TiAlN コーティングは予硬化鋼生爪のボーリングに優先される — 800°C を超える耐酸化性により HRC 28–32 鋼加工時に発生する高温下で切削性能を持続し、典型的なドライまたは軽フラッド条件下で無コート超硬と比べてインサート寿命を 2–4× 延長するためである。 AISI 4140 予硬化生爪は連続量産で 1018 と比較して爪寿命を 3–5× 延長するが、被削性の低さによりボーリング段取り時間を 30–50% 増加させる。
材質選定決定則
試作および業務(< 5 部品/日)には 1018、繊細または前仕上げ表面には 6061-T6、把持力 > 8 kN で同一爪セットを連続 > 50 サイクル使用する場合には 4140 予硬化材を使用する。
爪のボーリング:荷重補償とボア径オフセット
最も一般的な生爪不良は、無荷重でボーリングしてから全トルクで部品を把持することである。スクロール式およびカム作動式チャックは把持荷重下で径方向にたわむ — 150–200 mm チャック本体で爪あたり典型的に ~0.03–0.10 mm、チャック状態と荷重により変動 — このため、ワークが取り外され爪が再係合するとボーリング径がわずかに閉じる。
正しい手順は、最終把持トルクで犠牲リングまたは同径のスクラップ材に対して荷重された状態で爪をボーリングすることである。これにより、爪機構が実際の把持条件のたわみ状態に合うように予荷重される。
ボア径オフセット指針(典型的荷重下の大半のチャック種に適用):
| チャック本体径 | 把持荷重(典型) | ボアオフセット(爪解放 → 把持) |
|---|---|---|
| 100 mm(3爪スクロール) | 爪あたり 2–4 kN | 0.02–0.05 mm |
| 150 mm(3爪スクロール) | 爪あたり 3–6 kN | 0.03–0.07 mm |
| 200 mm(3爪パワー) | 爪あたり 5–10 kN | 0.04–0.10 mm |
| 250 mm(4爪スクロール) | 爪あたり 4–8 kN | 0.03–0.08 mm |
値はスクロール型チャック幾何に基づく典型的な業界範囲である;固有チャック本体については、無荷重対定格荷重時のボア径を測定して検証されたい。
犠牲リング法:定格把持トルクでスクラップ材を把持し、爪を部品径までボーリングし、スクラップを取り外す。爪はオフセット量だけスプリングバックする。実部品を同トルクで把持すれば、爪はボーリング径に戻り、所望の接触幾何を達成する。
荷重予補償なしの爪ボーリングは生爪再現性低下の主因である — 結果として生じる典型的に 0.03–0.10 mm のボアテーパー(チャックサイズ・荷重・状態により変動)は、部品が円弧接触帯ではなく爪縁部に着座することを意味する。
これを避ける
生爪を全深さ1パスで最終径までボーリングしないこと。2パスを用いる:典型的に 0.3–0.5 mm 小さい荒削りパス、続いて目標径での仕上げパス。単一の重プランジパスは、特に高送り速度の 1018 鋼で、ボーリングバーたわみと切屑干渉により 0.05–0.15 mm のボアテーパーを生じうる。
位置決め形状:ステップ、ラジアス、軸方向ストッパ
プレーンボアのみの生爪は径を保持できるが軸方向シフトを防げない;位置決めステップまたはショルダの追加が軸方向ドリフトを排除し、安定条件下で部品間長さばらつきを典型的に ±0.05 mm まで低減する。
実務では3つの位置決め幾何が使用される。
ステップショルダ(最も一般的): ワーク上のショルダ径に合致するボア底に典型的に 1–3 mm 深さのステップを加工する。部品はこのステップ上に載り、径方向(ボアによる)および軸方向(ステップ面による)の両方で位置決めされる。ステップが有効であるためには、ステップ面が主軸軸線に対して 0.02 mm 以内で直角である必要がある — 量産で爪を使用する前にダイヤルゲージでステップ面を確認する。
ラジアスポケット: 直角ショルダのない丸鋳物または鍛造品では、ボア深さで部品 OD に合致するラジアスポケットを加工する。ラジアスポケットは3点の軸方向・径方向ネストを提供する。ワーク OD に 0.05 mm 以内で合致するようにボーリングされたラジアスポケットは、典型的な量産条件下で ±0.05–0.10 mm の軸方向再現性と ≤0.03 mm の径方向 TIR を提供する。
不規則幾何用の輪郭ポケット: 非円形プロファイル(六角材、フランジ付部品、D 断面シャフト)では、チャックに装着する前にミーリングセンターで爪面を加工することで生爪を輪郭加工できる。これには、爪取付インターフェース(T スロットまたはセレーションベース)が再現可能な爪-チャック間レジスタを提供することが必要 — ISO 3442 チャック本体レジスタが基準データムである。爪セレーションピッチがチャック本体と一致する(典型的に 1.5 mm または 3.0 mm ピッチ)とき、再着座誤差は典型的に < 0.05 mm である。DIN 55029 は手動および CNC 旋盤で使用される主軸鼻フランジ接続を規定し、DIN 55029 に準拠するチャックは、適合機械間で爪セットを再現性を失わずに移送できる標準化された位置決めレジスタを提供する — 複数旋盤で同一部品系統を加工する際の鍵となる利点である。
把持力と最小把持力計算
不規則または非円形ワークでは、切削トルクが把持システムから得られる摩擦把持力を超えてはならない。旋削に必要な最小把持力は、爪接触面における摩擦モーメントに対する切削トルクのバランスから導かれる。
旋削の簡易把持力チェック:
F_clamp ≥ (2 × M_c) / (D_w × μ × N_j)
ここで:
- F_clamp = 爪あたり把持力(N)
- M_c = ワークでの切削モーメント(N·mm)= F_tangential × D_w/2
- D_w = ワーク径(mm)
- μ = 爪-ワーク間摩擦係数(鋼-鋼生爪で 0.12–0.18;アルミ爪で 0.08–0.12)
- N_j = 爪数(K11 で 3;K12 で 4)
等しい総チャック力では、摩擦由来の滑り抵抗は爪数に依存しない — 各爪は荷重を比例配分するため、3爪・4爪・6爪のいずれがワークに接触しても総摩擦 = F_total × μ となる。 不規則部品に対する四爪(K12)の利点は摩擦的ではなく幾何的である:4接触点は非対称または非円形プロファイルを揺動に対して安定化させ、一方で真円外鍛造品上の3接触線は切削下で部品を芯外しさせる不均等荷重分布を生じうる。
計算例:100 mm 径鋼部品、接線切削力 800 N、鋼 1018 生爪(μ = 0.15)、K11 三爪チャック:
- 切削モーメント M_c = 800 × 50 = 40,000 N·mm
- 爪あたり必要 F_clamp = (2 × 40,000) / (100 × 0.15 × 3) = 爪あたり最小 1,778 N
- 定格締付トルクの 150 mm K11 チャックは典型的に爪あたり 3,000–5,000 N を発生し、これらの条件下で 1.7–2.8× の安全裕度を提供する
断続切削(平面ミーリングまたは貫通穴あけ)の安全率は最低 2.5× とすべきであり、滑らかな OD の連続旋削では安定段取りで 1.5× が一般的に許容される。摩擦係数および異なるワーク保持構成での安全率を含むワーク保持把持力計算の全方法論については、ワーク保持把持力計算ガイドを参照されたい。非対称質量を持つ不規則ワークは高主軸回転で遠心アンバランスを生じる — 主軸軸線から > 10 mm オフセットした > 0.5 kg の部品では、主軸回転を 20–40% 低減するか、1,500 RPM を超える前に組立をバランスさせる。
確信のための最小把持力
不規則ワークの初回切削前に把持力計算を実施する。定格締付トルクでの安全裕度が 1.5× 未満であれば、必要な径方向把持を低減するため、切削力の一部をストッパ面に伝達する軸方向ストッパを追加する。
再現性試験と爪寿命管理
生爪をボーリングした後、量産に投入する前に再現性を試験する。四爪段取り用ダイヤルゲージ技法の詳細については、四爪チャック段取りおよび芯出し技法を参照されたい。生爪検証の標準手順:
- 定格締付トルクで部品を把持する。0.001 mm 分解能ダイヤルゲージで OD を芯出しする。振れを記録する。
- 部品を取り外す。芯出しなしで3回再把持する。全再把持にわたるピークツーピーク TIR 変動を記録する。
- 再把持変動が 0.03 mm を超える場合、調査する:締付トルク不一致、爪セレーション切屑、ボア径公差外。
位置決めステップ付で把持荷重時に正しくボーリングされた生爪は、清浄な作業場環境で段取りの 90% について 0.01–0.02 mm の再把持 TIR 変動を典型的に達成する。 > 0.05 mm の変動を示す爪は再ボーリングまたは交換すべきである。
爪寿命指標(再ボーリングまたは交換の時期):
- 把持荷重時に測定したボア径が公称から > 0.1 mm 増大(接触パッチが摩耗)
- ステップ面直角度が 0.03 mm を超える(ステップが摩耗または把持衝撃でシフト)
- 位置決めボア下の爪本体厚が < 5 mm(把持荷重下で爪破壊の危険)
- 爪ボア表面に、より軟質の爪に埋め込まれた前ワーク材由来の硬点
爪寿命記録 — ボーリング日、ボア径、部品番号、サイクル数を記録 — は、再ボーリングが必要な時期を予測し、部品位置決め精度に影響する前に漸進的なボア成長を検出する最も信頼可能な方法である。
把持荷重下でボーリングし、ボアを部品径と 0.05 mm 以内で合致させ、必ず位置決めステップを追加する。
スプリングバック誤差を排除するため、定格把持トルクで犠牲リングに対してチャックを予荷重した状態で生爪を加工する。大半の業務には AISI 1018、繊細表面には 6061-T6 アルミニウム、把持力 8 kN 超で週 50 サイクルを超える量産には AISI 4140 予硬化材を選定する。±0.05 mm の軸方向位置決めを提供するため、1–3 mm の位置決めステップまたはラジアスポケットを追加する。不規則ワークの初回切削前に把持力方程式に対して把持力を検証し、部品位置決め精度を劣化させる前にボア成長を検出するため爪寿命記録を維持する。
出典
- ISO 3442: Lathe chucks — Dimensions and inspection (ISO)
- DIN 55029: Lathe chuck flange connections (DIN)
- Machinery's Handbook 31st Edition — Turning and Boring, Workholding (Industrial Press)
- Sandvik Coromant — Chuck workholding in turning operations (Sandvik)
- SCHUNK Chuck Technology: Clamping Force and Jaw Design (SCHUNK)
旋盤チャック用生爪にはどの材質を使うべきか?
AISI 1018 軟鋼(HRC 15–20)が汎用旋削の標準的選択である — 加工容易で、複数回再ボーリングでき、大半の業務に十分な寿命を提供する。打痕を防ぐため、繊細または前仕上げ表面では約 5 kN までの把持力で 6061-T6 アルミニウムを使用する。爪セットが連続生産使用で 1 週間未満で摩耗する場合は AISI 4140 予硬化材(HRC 28–32)に切り替える。
生爪はなぜ把持荷重下でボーリングしなければならないか?
無荷重でボーリングして全トルクで把持すると、爪機構が 0.03–0.10 mm(チャックサイズ・荷重により変動)閉じ、円弧接触帯ではなく爪縁部に部品を着座させるボアテーパーを生じる。ボーリング中に犠牲リングに対して定格トルクで爪を予荷重することがこのスプリングバックを補償し、実際の作業把持条件で正しいボア幾何を達成する。
正しくボーリングされた生爪からどのような TIR 再現性を期待できるか?
把持荷重下で位置決めステップ付にボーリングされた生爪は、清浄な作業場環境で段取りの 90% について 0.01–0.02 mm の再把持 TIR 変動を達成する。位置決めステップなし(ボアのみ)では軸方向ドリフトがばらつきを追加する;ステップと正しいボア径(部品径の 0.05 mm 以内)があれば、安定条件下で総位置再現性は典型的に ≤0.02 mm TIR である。
不規則ワークに必要な把持力をどう計算するか?
簡易把持チェックを使用する:爪あたり F_clamp ≥ (2 × M_c) / (D_w × μ × N_j)、ここで M_c は切削モーメント(接線力 × ワーク半径)、D_w はワーク径、μ は爪摩擦係数(鋼爪で 0.12–0.18)、N_j は爪数である。計算された最小値は、連続旋削で最低 1.5×、断続切削で 2.5× の安全裕度を維持するため、定格チャック把持力の ≤60% であるべきである。
生爪に位置決めステップをいつ追加すべきか?
軸方向位置精度が重要であるとき — 典型的には旋削ショルダ、面、または溝がデータム面の ±0.1 mm 以内である必要のあるあらゆる部品 — には常に位置決めステップを追加する。ワークショルダ径に合致する典型的に 1–3 mm 深さのステップは径方向と軸方向の双方の位置決めを制御し、軸方向ドリフトを数十分の一 mm(ボアのみ)から典型的に ±0.05 mm まで低減する。量産投入前にダイヤルゲージでステップ面直角度を ≤0.02 mm に確認する。