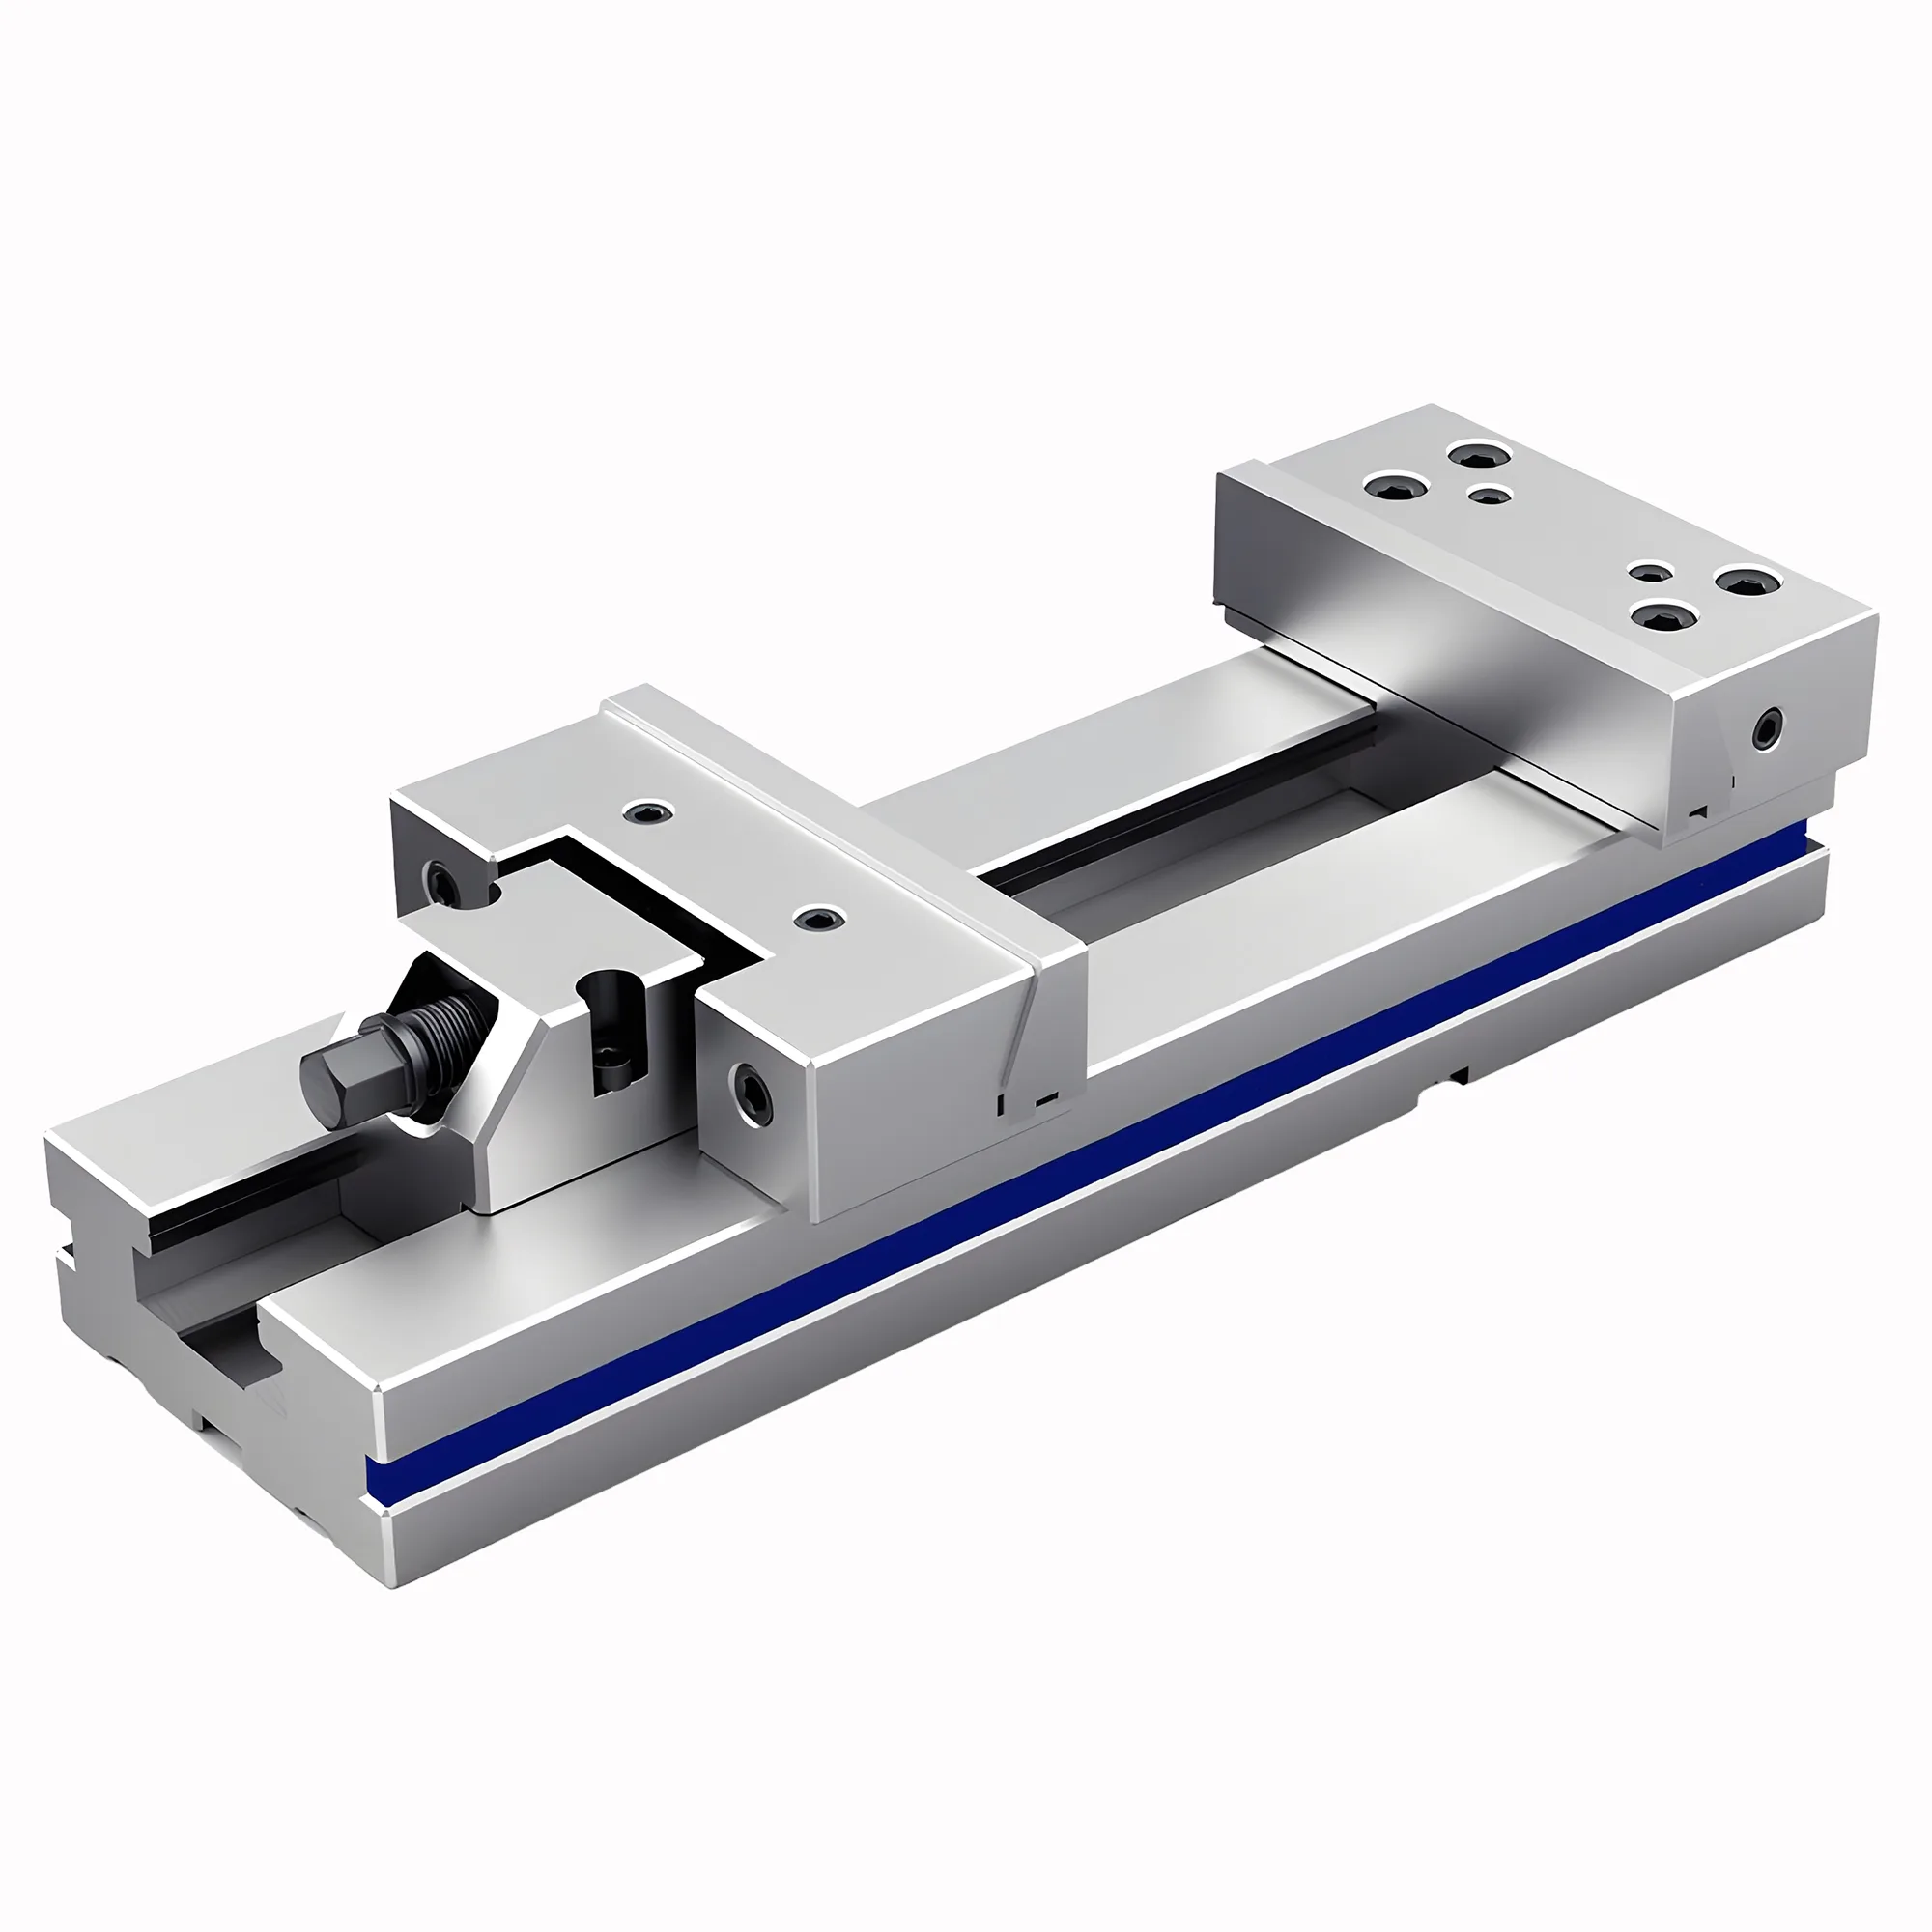
適切にトラム調整されたミーリングバイスと正しく着座したパラレルは、固定爪スイープ誤差を 150 mm にわたり 0.005 mm 以下に保つ — ステップ誤差と角度的ワーク傾斜が仕上げ削りで顕在化する閾値である。いずれかの手順を省略または急ぐと、100 mm あたり 0.02–0.05 mm の角度ずれが持ち込まれ、これはテーパー形状、不良な平面度、手直しに直結する。
バイス段取りクイックリファレンス
| 課題・目標 | 主アクション | 期待効果 |
|---|---|---|
| バイス固定爪のトラムずれ | 0.001 mm ダイヤルゲージで固定爪をスイープし、バイス本体を軽打して補正 | 150 mm 爪あたり角度誤差 ≤ 0.005 mm |
| ワークが高く座る・傾く | 真鍮ドリフトでパラレル上にワークを軽打着座し、ガタつきを再確認 | 着座誤差が 0.05 mm から < 0.01 mm へ低下 |
| 把持後のパラレルガタつき | T スロットと爪面を清掃し、定格トルクの 60–70% で再把持 | パラレル接触回復;ワーク浮き上がり排除 |
| パラレル下に切屑 | T スロットと爪ポケットをエア吹きし、毛羽立たない布で拭く | 切屑起因の着座誤差を排除(典型的切屑 = 0.1–0.3 mm 高さ誤差) |
| 仕上げパスで角度ステップ | バイスを再トラム調整し、主軸トラムを検証(主軸とバイスの誤差は加算される) | ステップ排除;100 mm にわたり平面度 0.01 mm 以内 |
| 生爪ボア TIR 過大 | 生爪はバイスに把持した状態で加工する;先にではなく | TIR を 0.05–0.10 mm から < 0.01 mm へ低減 |
バイストラム調整とパラレル着座が重要な理由
150 mm にわたり 0.03 mm のトラムずれは、量産で 1,000 mm 移動にわたり 0.2 mm のテーパーを持ち込む — 部品上のすべての形状にわたって複合する誤差である。
バイストラム調整は、固定爪を機械 X 軸に平行(可動爪を Y 軸に平行)に整列させ、バイスに把持されたワークが主軸移動に対して直角に方向付けされるようにする。パラレル着座は、ワーク底面が両パラレルに均等に接触することを保証し、ワークを既知で再現可能な高さに保持し、Z 軸での傾きを防ぐ。
これら2つの手順は連動している:完璧にトラム調整されたバイスでも、パラレルが完全に着座していなければ角度公差を保持できない。バイス本体が X-Y 角度基準を作り、パラレルが Z 高さと傾き基準を作る。
0.001 mm 分解能のダイヤルテストインジケータ(DTI)は、公差付業務に使用される精密バイスのトラム調整に必要な最小計器である — 0.01 mm ゲージはこの作業に不十分である。
ISO 1101 用語では、トラム調整は機械座標系に対する把持面の「角度性」を制御する。トラムずれのあるバイスはこの角度誤差をすべての加工形状へ投影する:ボアは直角でなくなり、ショルダは角でなくなり、ポケット底面は平面でなくなる。
モジュラー精密バイス(GT シリーズなど)は研削されたデータム面を備え、清浄な T スロット上で再着座した際に 0.005 mm 以内でトラムを再現する — ただし座面と T スロットが清浄である場合のみ。ツールメーカーバイスとサインバイスは角度整列を作業者に依存するため、再配置のたびに完全な指示器スイープを必要とする。本体タイプの精度と把持力のトレードオフの完全な分析については、モジュラー vs サイン vs ツールメーカーバイス比較を参照されたい。
バイストラム調整:ステップバイステップ手順
必要な工具
- ダイヤルテストインジケータ(DTI):0.001 mm 分解能、0.3 mm ストローク以上
- マグネティックゲージスタンドまたは主軸内テストインジケータアーム
- 真鍮またはアルミニウムドリフト(バイスを傷つけずに軽打するため)
- 精密水準器(任意、初期粗水平合わせ用)
- バイスメーカーの T スロットボルトトルク仕様(M12 ボルトで典型的に 40–60 N·m)に設定されたトルクレンチ
手順
ステップ1 — T スロットとバイスベースを清掃する。 圧縮空気で T スロットを吹く。毛羽立たない布で T スロット上面とバイスベースを拭く。バイスベース下の単一の切屑は、切屑厚とバイス接地面積により 0.01–0.05 mm の剛体傾斜を生む。
ステップ2 — バイスを指締めで取り付ける。 バイス T ナットを T スロットに落とし、取付ボルトを指締めのみで締める。バイスは持ち上がることなく横方向に滑動できる必要がある。
ステップ3 — 主軸内に指示器を取り付ける。 DTI をテストインジケータホルダーまたは主軸内コレットに装着する。指示器先端を固定爪面(可動爪ではない)の移動最左端、爪縁から典型的に 10–15 mm の位置に当てる。約 0.2–0.3 mm の予圧を掛ける。
ステップ4 — 指示器をゼロ合わせする。 X 軸を全爪長にわたり移動させる。総振れ(TIR)を記録する。ゼロは左端での読み;右端の読みが爪幅にわたる全角度誤差を示す。
ステップ5 — ハーフスプリットで補正する。 誤差が 0.02 mm(右端が高い)であれば、指示器が 0.01 mm(0.02 mm の半分)を読むまで、バイス本体の右後コーナーを真鍮ドリフトで軽く叩く。次に再移動する。全爪長にわたる TIR が 0.005 mm 以下になるまで反復する。
ハーフスプリット補正
高くなっているバイスコーナーを叩く。各打撃でバイスがわずかに動く。各打撃後に必ず再スイープして補正を評価する — バイス本体は T ナットがピボット点として作用するため非線形に応答する。通常3–4回の打撃-測定サイクルで 0.005 mm 以上を達成する。
ステップ6 — 取付ボルトをトルク締めする。 メーカー指定トルクで対角順序(左前、右後、右前、左後)でボルトを締める。トルク締め後、固定爪を再スイープする。トルク締めは典型的に 0.005–0.015 mm のシフトを持ち込みうる;0.005 mm を超える場合は緩めて再補正する。
ステップ7 — 最終検証スイープ。 ボルトをトルク締めした状態で、全爪長をスイープする。結果を記録する。一般ミーリングでは 0.010 mm TIR が許容される。公差付業務(ボア、精密ショルダ)では ≤ 0.005 mm を目標とする。
可動爪指示誤差
精密トラム調整に可動爪面に依存することを避ける。可動爪は研削データムではない — 把持方向により作業者方向に 0.01–0.03 mm たわむ。これに対してトラム調整すると 0.01–0.03 mm の系統誤差を持ち込む。精密段取りでは固定爪のみでトラム調整する;可動爪面は粗整合性チェックには使えるが、主基準としては使えない。
パラレル選定と着座手順
適切なパラレルの選択
マッチペアの焼入パラレルで2枚間の厚さ公差が ≤ 0.002 mm のものが、再現可能なマルチ段取りワーク保持に必要である — マッチしないパラレルは部品反転または再固定時にステップ誤差を生じる。
パラレルは2つの機能を果たす:エンドミルがワーク下にクリアランスを持つようワークを爪上方に持ち上げ、ワーク底面に対する平面で再現可能な基準面を提供する。
標準研削パラレルは1枚あたり ±0.001 mm の厚さ公差と ≤ 0.002 mm のペアマッチング公差でマッチペアで作られる。ワーク高さ再現性が 0.01 mm 以上必要な段取りでは、使用前にマイクロメーターでペアを検証する。
主要選定基準(爪タイプ選定については、バイス爪選定ガイドを参照):
- 高さ:パラレルはワーク底面をバイス爪頂部の約 5–10 mm 上に位置させるべきである。5 mm 未満ではエンドミルが爪に接触する危険があり;10 mm 超では推奨最小 3× ワーク高さ未満に有効把持深さが低減する。
- 幅:パラレル幅は接触面積を最大化するため爪幅の ≥ 60% であるべきである。狭いパラレル(< 40% 爪幅)は揺動支点を作る。
- 状態:精密直尺または定盤でパラレル面を確認する。バリ、打痕、または > 0.005 mm のねじれのあるパラレルは交換すべきである。
着座手順
ステップ1 — 爪とパラレルを清掃する。 毛羽立たない布で各パラレルの4面すべて(両平面と両エッジ)を拭く。バイス爪面と底部爪ポケットを清掃する。パラレルと爪ポケット間の切削液残膜は 0.002–0.005 mm の不確かさを寄与する。
ステップ2 — パラレルをバイスに置く。 爪ポケット内に対称的に — 各爪端から等距離で、固定爪面に押し当てて — パラレルを設置する。
ステップ3 — ワークを置きバイスを軽く閉じる。 軽接触(まだ把持圧なし)までバイスを閉じる。両パラレルがワーク底面に接触することを確認する — 片方のパラレルが揺れる場合、切屑またはワークそりがないか確認する。
ステップ4 — ガタつきを試験する。 軽い把持圧でバイスを置いた状態で、指で各パラレルを揺らしてみる。ガタつきは、ワークが橋渡し状態(底面が凸)であるか切屑が存在することを意味する。バイスを開き、清掃して再開する。
ステップ5 — 軽打着座して把持する。 軽圧で、ワーク頂面に真鍮ドリフトでワークを軽打する。打撃はバイス爪とワーク中の弾性スプリングバックを除去することでワークをパラレルに着座させる。ガタつきを再試験する。最終把持前に両パラレルがピッタリ(ガタつきなし)であるべきである。
ステップ6 — 最終把持力を印加する。 推奨力で把持する。1018 鋼または 6061 アルミニウムワーク上の精密モジュラーバイスでは、最大 50 mm 幅部品で把持力 5–8 kN が典型的である。過剰把持はパラレルを爪ポケット床から弓なりにする可能性がある — 全把持後にガタつきを再確認する。
ガタつき試験標準
把持後にガタつくパラレルは、ワーク底面がパラレル面から浮いていることを意味する — バイスは側面摩擦のみでワークを保持しており、Z 高さ基準は失われる。ワークは切屑サイズとワーク重量により Z 方向に 0.02–0.10 mm シフトしうる。軽打-ガタつき試験の順序は精密段取りで確立された実務であり;これを省略すると Z 高さドリフト 0.02–0.10 mm が未検出のまま残る。
一般的誤差源と補正
| 誤差源 | 症状 | 補正 |
|---|---|---|
| バイスベース下の切屑 | バイスが揺れる;指示器 TIR > 0.05 mm | T スロット清掃;再装着 |
| 可動爪でトラム調整 | Y 軸で形状角度が誤る | 固定爪で再トラム調整 |
| パラレルガタつきを無視 | 段取り間で Z 高さが 0.02–0.10 mm 変動 | 軽打着座;把持前にガタつきなしを確認 |
| マッチしないパラレル | ワーク反転時のステップ高さ誤差 | 校正済みマッチペアを使用;使用前にマイクロメーターで確認 |
| 取付ボルトのトルク過大 | トルク締め後にトラムがシフト | トルクレンチを使用;トルク締め後に再スイープ |
| 指示器予圧不足 | 爪移動時に読み値が不安定 | ~0.2–0.3 mm 予圧を設定;0.001 mm DTI を使用 |
| パラレル幅が狭すぎ | パラレル上でワークが揺れる | 爪幅の ≥ 60% のパラレルを使用 |
| 生爪をバイス内でボーリングしていない | ボーリングプロファイルの TIR > 0.02 mm | バイス装着・把持状態で必ず生爪をボーリング |
Z 軸でのパラレル誤差(未着座ワーク由来)はトラム誤差より一般的であるが、作業者はトラムをより頻繁に確認する — 精密段取りでは両方が等しい注意を必要とする。
トラム vs パラレル着座誤差の診断
加工形状が直角を外れたり仕上げパスにステップが現れたりした場合、誤差源はトラム、パラレル着座、または主軸トラム調整でありうる。
- DTI で固定爪をスイープ。 > 0.010 mm:トラム誤差。補正して再加工。
- 把持後にワーク上に精密スコヤを置く。 機械テーブルに対する垂直面の直角度を確認。スコヤが傾きを示す場合:パラレル着座またはワーク面誤差。
- 主軸トラムを指示する(主軸内研削ディスクをテーブル上にスイープ)。ASME B5.54 は主軸トラム公差を 300 mm あたり ≤ 0.005 mm と推奨する。主軸がずれている場合、バイストラム調整をいかに行っても主軸軸線に垂直に加工された形状を補正できない。同様の系統的アプローチは四爪チャックの指示時にも適用される:補正前に誤差源を分離する。
主軸トラム調整とバイストラム調整の誤差は代数的に加算される — 0.005 mm の主軸トラム誤差と 0.005 mm のバイストラム誤差は組み合わさってワーク形状上の総位置誤差 0.010 mm となる。
サインバイスおよび QKG シリーズ精密考慮事項
サインバイス(QKG シリーズなど)は3つ目の整列次元を持ち込む:サインバー角度は校正済みゲージブロックスタックで設定する必要があり、バイスは X(爪を X 軸に平行に)および Y(サインバー回転軸を Y 軸に平行に)の両方でトラム調整する必要がある。これは2軸トラム調整手順である:
- X で固定爪をトラム調整する(上記標準手順)。
- サインバー前縁に沿って Y 方向に移動する主軸内 DTI を用いて、サインバーピボット軸を機械 Y 軸に平行に指示する。
- ゲージブロックスタック高さ = L × sin(θ) を設定する、ここで L はサインバー長(典型的に 100 mm または 200 mm)、θ は要求角度である。
- 校正済みマイクロメーターでスタック高さを検証する:100 mm サインバー、10° の場合、L × sin(10°) = 100 × 0.1736 = 17.36 mm — 17.00 mm + 0.36 mm スタック(利用可能なら)または 0.002 mm 以内の最寄組合せを使用する。
ゲージブロック高さ不確かさ δH は角度不確かさ δθ ≈ (δH / L) × (180/π) に伝播する。δH = 0.005 mm、L = 100 mm のとき、角度不確かさは ≈ 0.003° — 大半の角度形状(典型的に ±0.1° 以下)の公差内に十分収まる。角度誤差はサインバー長が短いほど大きくなるため、厳密公差業務には利用可能な最長バーを使用する。
初回切削前の迅速検証チェックリスト
- 固定爪スイープ:精密業務で TIR ≤ 0.005 mm、一般ミーリングで ≤ 0.010 mm。
- 軽打-ガタつき試験:両パラレルが把持力下でピッタリ、ガタつきなし。
- ワーク頂面指示器スキャン:把持後にワーク頂面を指示する。ワーク面平面度仕様の半分を超える読みは着座誤差を示す — 開き、清掃し、再把持する。
- バイスボルトトルク:初回部品前にトルクレンチで確認する。トルク締め後に再スイープする。
- 主軸トラム:いずれかの形状がテーブルに直角である必要がある場合、ASME B5.54 に従って主軸トラムを検証する(300 mm あたり ≤ 0.005 mm)。
- パラレル高さクリアランス:エンドミルが全深さでパラレルまたはバイス爪に当たらないことを検証する。Z 高さプローブまたは慎重な手動 Z 接近を使用する。
6点検証チェックリストの実行は段取りあたり 5–10 min を追加するが、初回部品の手直しの最も一般的な原因 — 初工程の検査を通過しただけで、バイスがトラム再調整なしに再装着されたため二次工程で不合格となるワーク — を排除する。
固定爪をトラム調整し、パラレルを着座させ、切削前に両方を検証する。
精密ミーリングでは、固定爪を ≤ 0.005 mm TIR にトラム調整し、軽打-ガタつき確認でパラレルを着座させ、初回切削前に6点チェックリストを実行する。両手順を併せて 15 min 以下で済み、ミーリング部品における角度および Z 高さ誤差の最も一般的な原因を防ぐ。
バイストラム調整にはどの指示器分解能が必要か?
0.001 mm 分解能のダイヤルテストインジケータ(DTI)が精密バイストラム調整の最低条件である。0.01 mm 指示器は、1目盛が公差帯全体に等しいため、0.005 mm 目標公差を信頼可能に分解できない。0.3 mm 以上のストロークと固定爪面に対し約 0.2–0.3 mm の予圧を持つ DTI を使用する。
トラム調整されたバイスはどの程度厳しくすべきか — 許容 TIR は?
一般ミーリングでは全爪長にわたり ≤ 0.010 mm TIR が許容される。公差付形状(平面度 < 0.01 mm を要する精密ボア、ショルダ、ポケット底)では ≤ 0.005 mm TIR を目標とする。0.003 mm より厳しい値は、独立して加算される主軸トラム調整も検証しなければ量産で達成困難である。
パラレルが把持後にガタつくのはなぜで、何を意味するか?
把持後のパラレルガタつきはワーク底面が両パラレルと完全接触していないことを意味する — バイス爪は摩擦のみで部品を保持しており、Z 高さ基準がない。一般的原因には、爪ポケット床上の切屑、凸のワーク底面、ワーク支持に幅が狭すぎるパラレルが含まれる。最終把持トルク印加前に真鍮ドリフトでワークをパラレル上に軽打着座し、ガタつきを再試験する。
バイストラム調整誤差と主軸トラム調整誤差は分離できるか?
可能である。主軸内の研削平面ディスクを機械テーブル上にスイープすることで主軸トラムを別途指示する — これによりバイスとは独立に主軸-テーブル間直角度を測定する。次に DTI でバイス固定爪をトラム調整する。2つの誤差は代数的に加算される:0.005 mm の主軸誤差プラス 0.005 mm のバイス誤差で加工形状上の総角度誤差 0.010 mm となる。精密業務では両方が仕様内である必要がある。
バイスはどのくらいの頻度で再トラム調整すべきか?
バイスが取り外されて再装着されたとき、重い衝突の後、またはバイスをシフトさせた可能性のある加工事象(重断続切削、タッピング作業、または T スロット汚染)の後にトラム調整を行う。データムキー付モジュラー精密バイスは、T スロットが清浄であれば再トラム調整なしに 0.005 mm 以内で再着座する;データムキーなしの標準バイスは、再装着のたびに指示器トラム調整を要する。